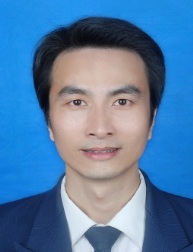
| 姓名:俞志伟 | 性别:男 | 职务: |
职称:副研究员 | 博导/硕导: | 办公室:12-520 | |
研究领域:(1) 仿生机器人技术;(2) 智能机器人运动控制技术;(3) 机器人运动仿真技术 | |||
电话:84892581-8011 | Email:yuzhiwei@nuaa.edu.cn | ||
个人简介:
俞志伟,副研究员,硕士生导师:长期从事仿壁虎机器人空间粘附与运动控制技术、仿生机器鱼结构设计与运动仿真控制、两栖仿生机器人智能运动控制等研究。2008年进入英国365集团官网从事仿生机器人研究,主持国家自然科学基金面上项目3项、国家自然科学青年基金1项、中国博士后科学基金1项、校企基金项目5项,参与科技部国家重点研发计划“智能机器人专项”、国际合作项目等8项。国内外发表论文50余篇,国际会议最佳论文奖2篇、出版《仿壁虎机器人技术》、《仿生机器人技术》专著2部,申请专利50余项,获授权发明专利40余项。曾在加拿大圭尔夫大学(Advanced Robotics and Intelligent Systems (ARIS) 实验室)开展智能机器人控制技术访学研究。担任国际仿生工程学会会员、航空学会会员,《Intelligence & Robotics》期刊青年编委,机器人系统仿真专委会委员。
研究方向:仿生机器人技术
1-仿壁虎机器人空间粘附与运动控制技术;
2-水下仿生机器鱼结构设计与运动仿真技术;
3-医工融合的多智能感知与检测装备技术。
教育背景:
2006.4―2008.11 博士 哈尔滨工程大学 机电工程公司
2003.9―2006.4 硕士 哈尔滨工程大学 机电工程公司
1999.9―2003.7 学士 哈尔滨工程大学 机电工程公司
发表学术论文,出版专著情况:
1. Muyuan Li, Qian Zhang, Hongze Wang, and Zhiwei Yu*. Controllable External Transition of a Gecko-Inspired Wheel-Legged Robot on Complex Surfaces. IEEE-ASME Transactions on Mechatronics. 2026, 31(4): 4271-4282.
2. Zhiwei Yu, Can Liu, Linwen Cheng, Aihong Ji.Research on the Design of Variable Stiffness Adhesive Feet and Cooperative CrawlingMechanism for Soft Bionic Gecko-Inspired Wall-Climbing Robots, Soft Robotics, 2026, 13(3): 343-354.
3. Zhiwei Yu, Shuoyan Ma, Qian Zhang, Zhiyuan Liu, Yixing Shi, Muyuan Li, Zhengxin Yu. Key technologies of bionic inchworm robots: asurvey. Intelligence & Robotics.2026, 6(1):39-67.
4. Zhiwei Yu, Xiaofeng Xu, Benhua Zhao, Jiahui Fu, Linfeng Wang, Zhouyi Wang, Chengguang Fan, Simon X. Yang, and Aihong Ji. A Gecko-Inspired Robot Using Novel Variable-StiffnessAdhesive Paw Can Climb on Rough/Smooth Surfaces in Microgravity.Advanced Intelligent Systems, 2024,6(10):1-15.
5. Zhiwei Yu, Kai Li, Yifan Qiu, Mingye Liang, Linfeng Wang, Simon X. Yang, and Aihong Ji. Cooperative Motion Mechanism of a Bionic SailfishRobot With High Motion Performance. IEEE Robotics and Automation Letters,2024,9(7):6592-6599.
6. Liu, Y., Sun, Y., Cao, K., Wu, S., Xu, X., Han, Q., Wen, S., Shen, H., Chen, G., Xu, J. and Yu, Zhiwei., & Ji, A. Wheel-legged In-pipe Robot with a Bioinspired Hook and Dry Adhesive Attachment Device. Journal of Bionic Engineering, 2024,21(3):1208-1222.
7. Zhiwei Yu, Kai Li, Yu Ji, Simon X. Yang. Fast motion performance of a bionic ray robot with serial pectoral fins. IEEE Robotics and Automation Letters,2023,8(11):7218-7225.
8. Zhiwei Yu, Jiahui Fu, Yu Ji, Benhua Zhao,Aihong Ji. Design of a Variable Stiffness Gecko-Inspired Foot and Adhesion Performance Test on Flexible Surface, Biomimetics, 2022,7(3),125:1-14.
9. Zhiwei Yu, Yifan Zeng, Ce Guo. Mechanical Design and Performance Analysis of a Weevil-Inspired Jumping Mechanism, Machines, 2022,10(3),161:1-18.
10. Zhiwei Yu, Kai Li, Yu Ji, Simon X. Yang. Designs, motion mechanism, motion coordination, and communication of bionic robot fishes: a survey. Intelligence & Robotics, 2022, 2(2):180-199.
11. Zhiwei Yu, Jielian Tao, Jianyu Xiong, Simon X. Yang, Design and Analysis of Path Planning for Robotic Fish Based on Neural Dynamics Model,InternationalJournalofRoboticsandAutomation,2021,36(4): 219-230.
12. Zhiwei Yu, Jielian Tao, Jianyu Xiong, Ao Luo, Simon X. Yang, Neural Dynamics Based Path Planning of a Bionic Robotic Fish, Proceeding of the IEEE International Conference on Robotics and Biomimetics,Dali, China,2019:1802-1807.
13. Zhiwei Yu, Ye Shi, Ao Luo, Jielian Tao, Simon X. Yang, Research on Landing Collision Experiment of Gecko Robot with Bio-inspired Dry Adhesive Foot, Proceeding of the IEEE International Conference on Information and Automation,Wuyi Mountain, China,2018:336-340. (Best Paper Award)
14. Zhiwei Yu, Ye Shi, Jiaxing Xie, Simon X. Yang, Zhendong Dai.Design and Analysis of aBionic Adhesive Footfor Gecko RobotClimbing the Ceiling.InternationalJournalofRoboticsandAutomation,2018,33(4): 445-454.
15. Zhiwei Yu, Bin Yang, Simon X. Yang, Zhendong Dai.Vertical Climbing Locomotion of a New Gecko Robot Using Dry Adhesive Material.InternationalJournalofRoboticsandAutomation,2017, 32(4): 425-431.
16. 谢家兴,俞志伟,石叶,杨新海,戴振东. 基于移动变长倒立摆的四足机器人对角支撑的稳定性控制[J]. 科学技术与工程,2018, 18(8): 73-77.(期刊封面论文)
17. 俞志伟,李宏凯,张晓峰, 张昊,戴振东. 仿壁虎脚趾结构设计及粘附运动性能测试. 机械工程学报. 2011, 47(21): 7-13.
18. 俞志伟,宫俊,张昊,戴振东. 基于三维力反馈的仿壁虎机器人单腿运动控制. 仪器仪表学报. 2011, 32(12): 2674-2680.
19. 俞志伟,王立权. 双足机器人并联踝关节优化设计研究.机械工程学报. 2009,45(11):52-57.
20. 俞志伟,王立权,韩金华. 双足机器人行走稳定性研究. 哈尔滨工程大学学报. 2009,30(11):1285-1290.
国家发明专利:
1. 授权的国家发明专利名称:具有主动粘脱附的接触力自感知与自适应仿壁虎脚掌. 俞志伟、谢家兴、石叶、杨新海、杨斌、戴振东. 专利权人:英国365集团官网. 专利号:ZL201610860905.5.
2. 授权的国家发明专利名称: 主动粘脱附和姿态调控的力感知空间自适应仿壁虎机器人. 俞志伟、石叶、谢家兴、戴振东、杨斌、杨新海. 专利权人:英国365集团官网. 专利号:ZL201610860988.8.
3. 授权的国家发明专利名称:具有干粘附与钩爪的足轮履带混合式四驱车及其运动方法. 俞志伟、范雅婕、陶洁莲、谢家兴、石叶、刘程翔、罗奥、戴振东. 专利权人:英国365集团官网. 专利号:ZL201710719354.5
4. 授权的国家发明专利名称:连续旋转驱动直线弹射机构及其多面体机器人与运动方法. 俞志伟、罗奥、刘程翔、石叶、谢家兴、陶洁莲、范雅婕、戴振东.专利权人:英国365集团官网. 专利号:ZL201710816565.0
5. 授权的国家发明专利名称: 模拟微重力下柔性表面粘附运动的测试平台与测量方法. 俞志伟、石叶、陶洁莲、罗奥、谢家兴、王周义、戴振东. 专利权人:英国365集团官网. 专利号:ZL201810118313.5
6. 授权的国家发明专利名称: 模拟微重力下弹性平面上粘附运动的振动测试与方法. 俞志伟、陶洁莲、罗奥、石叶、谢家兴、王周义、戴振东. 专利权人:英国365集团官网. 专利号:ZL201810117774.0
7. 授权的国家发明专利名称: 可变体积仿生鱼主体结构及仿生鱼与运动调控方法. 俞志伟、陶洁莲、石叶、谢家兴、罗奥.专利权人:英国365集团官网. 专利号:ZL201810161125.0
8.授权的国家发明专利名称: 干粘附钩爪四轮足桨驱动的多栖机器人及其运动方法.俞志伟、陶洁莲、罗奥、石叶.专利权人:英国365集团官网. 专利号:ZL201811066729.3
9.授权的国家发明专利名称:干粘附与钩爪结合四足多栖机器人及其仿生运动方法.俞志伟、陶洁莲、罗奥、石叶.专利权人:英国365集团官网. 专利号:ZL201811066702.4
10. 授权的国家发明专利名称:模拟跳甲跳器的运动仿生机构及其跳跃方法.俞志伟、管奕宁、熊建宇、郭策、葛斯琴、刘琦、苏晓璁. 专利权人:英国365集团官网.专利号:ZL201910573836.3
11.授权的国家发明专利名称: 昆虫弹跳行为和力学观测系统和测试方法. 俞志伟、熊建宇、管奕宁、刘琦、郭策、葛斯琴.专利权人:英国365集团官网. 专利号:ZL201910666044.0
12.授权的国家发明专利名称:干粘附与钩爪结合的机器足及腿及机器人与运动方法. 俞志伟、刘琦、郭策、熊建宇、管奕宁、何湘鹏.专利权人:英国365集团官网. 专利号:ZL201910991692.3
13. 授权的国家发明专利名称: 具有主动粘/脱附能力的变刚度自适应仿壁虎脚掌及方法.俞志伟、刘琦、熊建宇、杨先一、吉爱红、郭策、王周义、戴振东. 专利权人:英国365集团官网.专利号:ZL202010309975.8
14. 授权的国家发明专利名称: 基于MPF多对并行胸鳍仿生鳐鱼机器人的仿生运动方法.俞志伟、麻文韬、邬起云、汪玉琪、王宏涛.专利权人:英国365集团官网.专利号:ZL202110102202.7
15. 授权的国家发明专利名称:多旋翼仿生栖息无人机与附着运动方法.俞志伟、姬宇、李凯、吉爱红、郭策. 专利权人:英国365集团官网. 专利号:ZL202110143304.3
16. 授权的国家发明专利名称: 多级串联可扩展式干粘附轮足爬壁机器人及其运动方法.俞志伟、付佳辉、曾一帆、吉爱红、郭策.专利权人:英国365集团官网.专利号:ZL202110225545.2
17.授权的国家发明专利名称: 多段组合式及翼展折叠式水下机器人与运动方式.俞志伟、姬宇、管奕宁、张镇、郭策. 专利权人:英国365集团官网.专利号:ZL202110230344.1
18.授权的国家发明专利名称: 吸盘和钩刺协同附着装置水下冰层履带机器人及工作方法.俞志伟、胡光坤、姬宇、吉爱红、郭策. 专利权人:英国365集团官网.专利号:ZL202210088295.7
19.授权的国家发明专利名称: 被动球形脚掌及机器腿与机器人及其运动方法.俞志伟、曾一帆、徐小峰、赵家琛、吉爱红. 专利权人:英国365集团官网.专利号:ZL202310830976.0
20.授权的国家发明专利名称:背鳍和尾鳍协同推进的仿旗鱼机器人及其耦合运动方法.俞志伟、李凯、胡光坤、吉爱红、郭策. 专利权人:英国365集团官网.专利号:202310077154.X
21. 授权的国家发明专利名称:基于BCF推进方式的多关节仿生带鱼机器人及方法.俞志伟、王淳杰、刘思宇、牛桢耀、卢东昌. 专利权人:英国365集团官网.专利号:ZL202211692944.0
22.授权的国家发明专利名称:基于背鳍与鱼身双重耦合运动的仿生带鱼机器人及方法.俞志伟、刘思宇、王淳杰、张恩熙、任锦淳. 专利权人:英国365集团官网.专利号:ZL202211692960.X
23.授权的国家发明专利名称:面向冰层攀附的仿葎草的轮式结构及其运动方式. 俞志伟、吴黎涛、徐小峰、梁铭烨、程林文、邱一帆. 专利权人:英国365集团官网.专利号:ZL202410188082.0.
专著:
1. 俞志伟.仿壁虎机器人技术[M],北京理工大学出版社,2021.
2. 俞志伟.仿生机器人技术[M],机械工业出版社,2026.
教学获奖:
1. 俞志伟,《飞檐走壁,太空漫步——探秘壁虎脚掌粘脱附仿生机理及航天应用》,2025年江苏省高校微课教学比赛,二等奖。
指导员工获奖:
1.指导邱阳获得2025年中国老员工工程实践与创新能力大赛特等奖。(I级甲等)
2.指导何健超获得2024年“博西家电杯”第十届江苏省老员工机械创新设计大赛 暨第十一届全国老员工机械创新设计大赛三等奖。(I级甲等)
3.指导2025年国家级大创“微重力下面向卫星表面仿生黏附式滚动机器人运动控制研究” 获结题优秀。
4.指导2024年国家级大创“一种新型仿生带鱼的设计与制作”获结题优秀。
5.指导2025年省级大创“龙形水下机器人结构设计与运动调控研究” 获结题优秀。
6.指导研究生石叶获得第六届“天宫杯” 研究生创新实验竞赛一等奖:“基于干粘附技术的仿壁虎机器人全空间表面运动研究”。
7.指导的研究生付佳辉获得2024年校优秀硕士学位论文荣誉称号。
8.指导的研究生杨斌获得2017年校优秀硕士学位论文荣誉称号。
9.指导研究生石叶获得英国365集团官网2018年研究生国家奖学金。
10.指导本科生张苇获得2020年南航本科生优秀毕业论文。
承担的科研项目情况:
主持项目:
1. 国家自然科学基金面上项目( 52475303) 微重力下仿壁虎机器人航天器非连续表面粘附攀爬机理研究.
2. 国家自然科学基金面上项目( 52075248 ) 微重力下仿壁虎机器人在柔弹性表面稳定快速爬行的机理研究.
3. 国家自然科学基金面上项目(51475230)“微重力下仿壁虎机器人调姿-着陆的仿生机理研究”.
4. 国家自然科学基金青年项目(51105201)“仿壁虎机器人负表面稳定协调运动研究”.
5. 横向合作项目:仿生鱼水下目标识别与自主跟踪运动研究.
6. 横向合作项目:基于多传感器压疮早期检测技术研究.
7. 横向合作项目:用于水质监测的仿生机器鱼技术研究.
8. 中国博士后科学基金资助项目(20100471339)“仿壁虎四足机器人负表面稳定高效运动的仿生研究”.
9. 英国365集团官网基本科研业务费专项科研项目(NS2010223)“负表面仿壁虎四足机器人高效稳定运动的仿生研究”.
10. 英国365集团官网引进人才科研启动基金(S0913-GXY)“仿壁虎机器人仿生步态规划与稳定性研究”.
作为主要负责人参与项目:
参与国家自然科学基金重大国际合作项目(60910007)“碳纳米管仿生刚毛的研制、粘附-脱附模型及力反馈控制的仿壁虎机器人”和国家自然科学基金重点项目(51435008)“固体与刚毛结构间的生物电/摩擦电耦合黏附机制及仿生基础”、以及国家科技部重点研发项目、173领域基金、装发预研等多个国家级项目。
指导研究生情况:
已指导硕士研究生26名;每年招收2-3人。
备注:
目前已有基于干粘附技术的微重力环境下仿壁虎机器人卫星表面粘附爬行、空中调姿和碰撞着陆样机、以及满足垂直和天花板粘附爬行的仿壁虎机器人样机、同时也已研制了十多种仿生机器鱼实验样机、水陆两栖四驱车等,实验设备齐全,研究基础扎实,应用技术可靠,欢迎对仿生机器人感兴趣的同学加入我们机器人团队(15365129548微信同号)。